全地形自主导航无人车
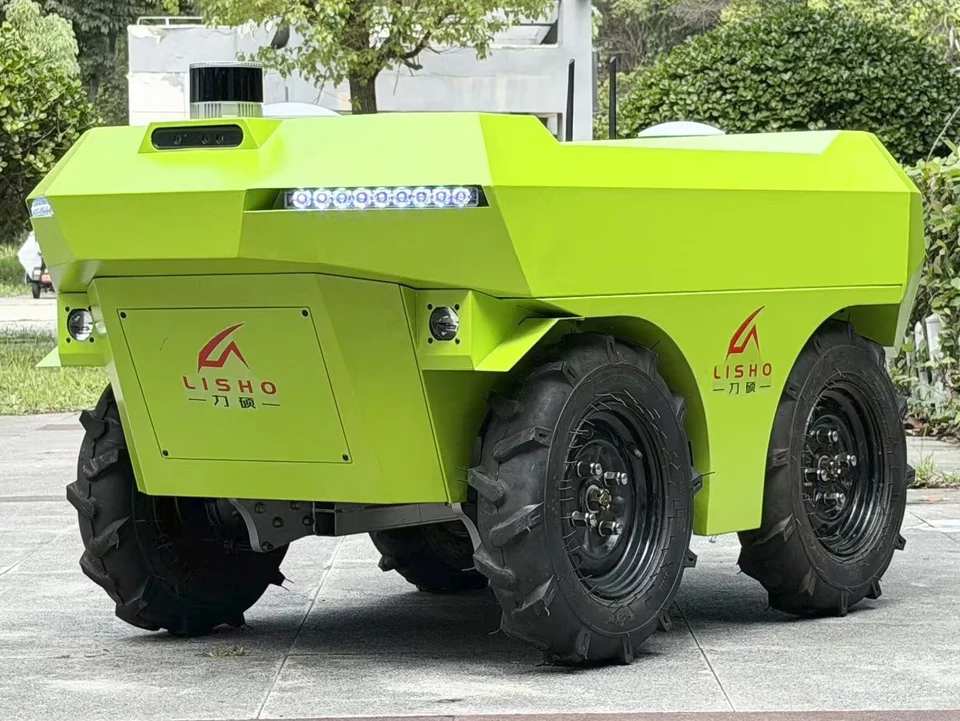
穿山甲 AT-1
面向光伏、农业、园区、工地及复杂户外环境打造的低速无人作业平台。采用力硕自研浮动悬架与差速转向底盘,结合 RTK、3D 激光雷达及自主导航系统,实现复杂地形下的自主运输、循迹、避障与远程作业。
全地形
浮动悬架
驱动方式
四轮四驱 + 轴传动
越障能力
15Cm 垂直障碍物
通信方式
RF / Wi-Fi / 4G / 5G / 卫星
操控方式
手机App
热门改装
+高压水枪/+消杀喷雾
产品介绍
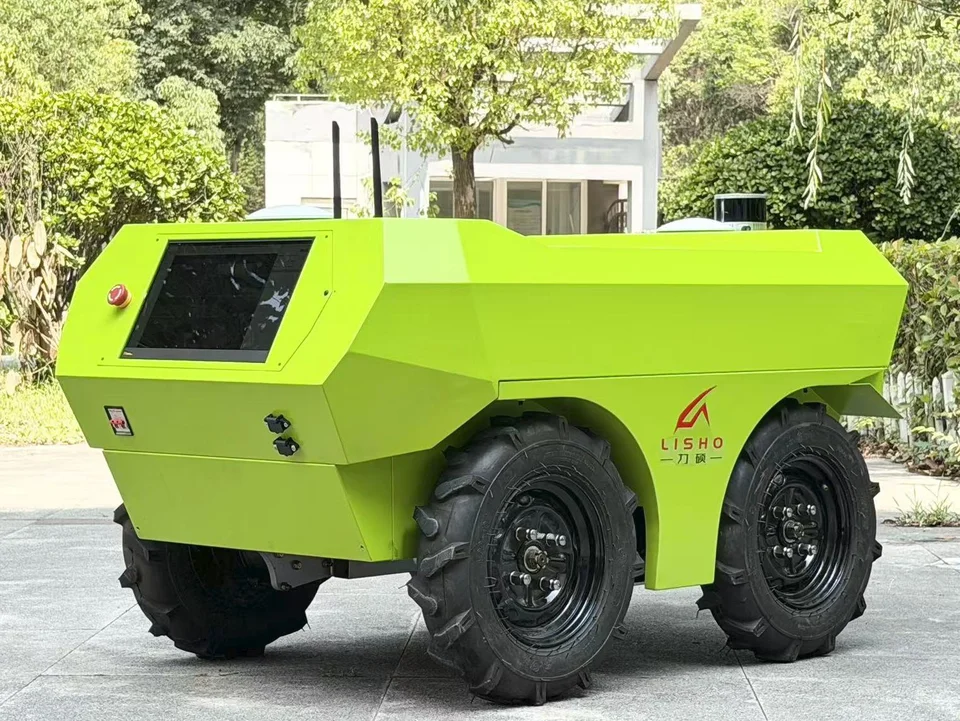
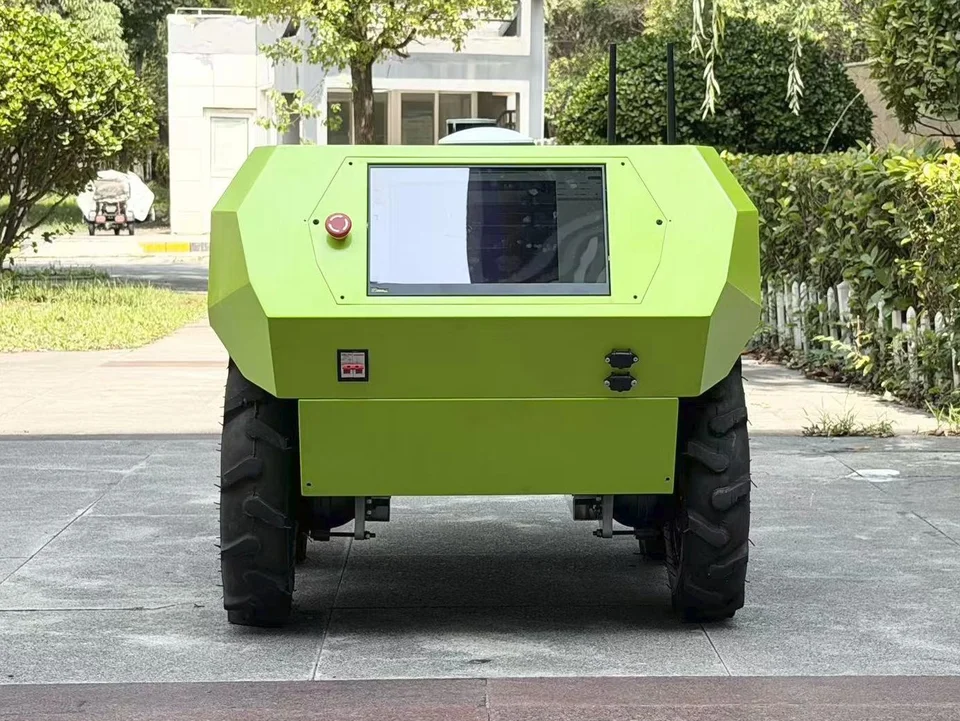
穿山甲 AT-1 是徐州力硕机器人面向复杂户外作业场景推出的全地形自主导航无人车。车辆基于力硕 G 480 线控底盘打造,采用自研浮动悬架、四轮四驱及差速转向结构,兼顾复杂地形通过能力与狭窄空间机动能力。 在底盘基础上,车辆集成 RTK、3D 激光雷达、深度相机及力硕自研 LishoPilot 自主导航系统,可根据不同环境采用 RTK 定位或激光 SLAM 导航,实现自主导航、路线规划、自主避障及循迹作业。用户可通过桌面端 App 或手机 App 对车辆进行远程控制、任务规划及运行监控,并支持多车统一调度。 依托标准化电气接口、CAN / RS 485 / LAN 通信及 ROS 2 SDK,车辆可进一步搭载运输、巡检、清洗、机械臂等专业作业设备,满足不同客户的定制化无人作业需求。
- 力硕专利产品
- 全地形自主导航无人车
- 线控底盘
- 四轮四驱
核心参数
整机基础参数
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 产品型号 | 穿山甲 AT-1 | |
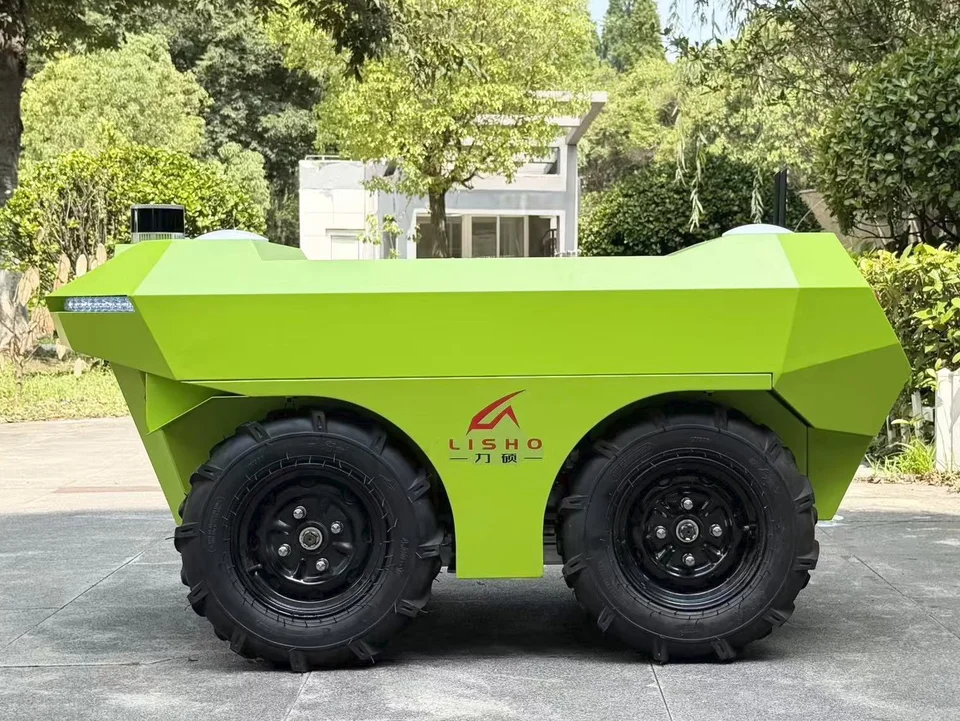
| 外形尺寸(长 × 宽 × 高) | 160 x 85 x 91(Cm) | |
| 整机自重 | 350Kg | 标准配置 |
| 额定载重 | 300Kg | |
| 操控方式 | 遥控器、Windows / Linux / App | |
| 通信距离 | 网络通信,不受传统遥控器距离限制 |
底盘性能参数
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 驱动方式 | 四轮四驱 | 轴传动,非传统链条传动 |
| 悬架形式 | 浮动悬架 | 力硕专利 |
| 转向方式 | 差速转向 | |
| 制动方式 | FOC 矢量控制 + 物理抱闸 | 断电刹车,二次防护 |
| 轮胎规格 | 直径:52cm;宽度:11cm | 4.00-10 |
| 离地高度 | 10 Cm | 底盘距离地面的高度 |
| 左右轮距 | 63 Cm | |
| 最小转弯半径 | 0 m | 原地 360° 转向 |
| 最大越障高度 | 15 Cm | |
| 最大爬坡角度 | 30° | |
| 最大行驶速度 | 10 km/h |
电气系统参数
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 电机 | 800W 永磁同步电机 | 数量:2 |
| 电机控制器 | 伺服电机控制器(<=100A) | 数量:2 |
| 整车控制单元 | 力硕自研 VCU | 数量:1 |
| 电池类型 | 磷酸铁锂电池(全新电芯) | 极空BMS保护板 |
| 电池容量 | 100AH | 48V50AH x 2 |
| 额定工作电压 | 48V | 直流供电 |
| 续航时间 | 12小时 | 额定负载下连续工作时长 |
| 充电方式 | 外置适配器充电 | |
| 充电时长 | 6小时充满 | |
| 通信方式 | 射频/WiFi/4G/5G/卫星 |
扩展接口参数
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 电源输出 | 12/24/48V DC | |
| 通信接口 | CAN,RS485,LAN | 开放通信协议 |
| SDK | ROS2 驱动示例 |
上装规格
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 深度相机 | 1280x720@30FPS | |
| 3D激光雷达 | 16线,可视距离150m,精度1cm | |
| RTK 定位模组 + 天线 | BDS/GPS/GLONASS/GALILEO |
导航与感知参数
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 室外定位精度 | 1.5cm | |
| 室内定位精度 | 1.0cm |
热门改装
| 参数项 | 规格指标 | 备注 |
|---|---|---|
| 高压水枪 | 水压6Mpa | |
| 消杀喷雾 | 喷雾角度45°,雾化颗粒5-15μm |
产品特点
全地形通过
力硕自研专利浮动悬架,面对坑洼、起伏、交叉轴等复杂路面,四个车轮保持良好接地状态,提升车辆通过性与行驶稳定性;采用四轮四驱 + 轴传动结构,减少传统链条传动带来的维护与卡滞问题,更适合复杂户外环境。
四轮四驱
采用2 个 800W 驱动永磁同步电机,独立驱动 4 个车轮,实现四轮四驱。每个车轮均具备独立动力输出,在重载、坑洼、坡道及复杂路面环境下,可充分发挥多轮驱动优势,提升车辆的动力输出与越障能力。
自主导航
搭载力硕自研 LishoPilot 自主导航系统,支持 Windows / Linux / App 多端控制与多车调度,可进行路线规划、任务下发、实时状态监控及远程接管;结合 RTK、3D 激光雷达等感知设备,实现自主导航、自主规划、动态避障与循迹作业,通过 4G / 5G 等网络实现远程通信。
开放式作业平台
采用标准化硬件接口与软件 SDK,支持根据不同作业需求快速扩展运输货箱、巡检设备、光伏清洗装置、机械臂及其他专业作业设备;开放电源、CAN、RS485、LAN 等接口,可进行机械、电气及软件层面的定制,打造面向具体场景的无人作业平台。
应用场景
光伏运维
适配复杂光伏场站,无人巡检、运输与智能清洗作业
厂区物流
厂区物料自动转运,兼顾全域安防巡检工作
工地转运
无惧工地泥泞坑洼,高效完成建材短途转运
养殖巡检
养殖场物资输送,全天候自动化环境巡检监测
军事演练
野外侦察、阵地警戒、物资前送、模拟对抗演练
安全巡检
电力巡检、火灾预警、厂区安防巡检、危化场所探测、隧道管廊巡检
边境巡逻
边界常态化巡查、越界告警、地形勘测、边境物资投送
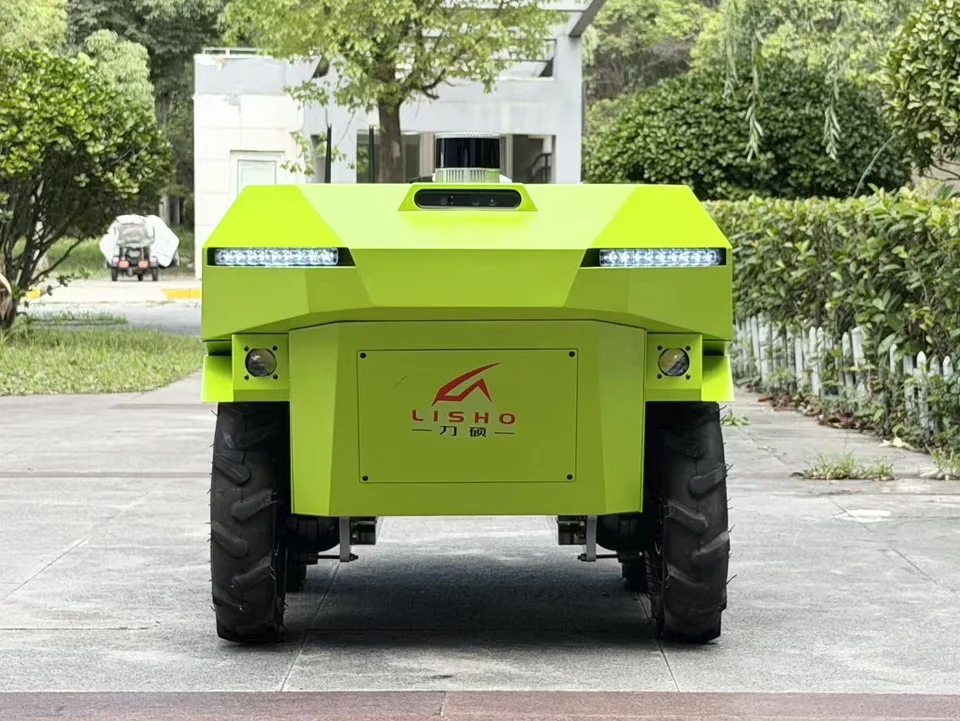
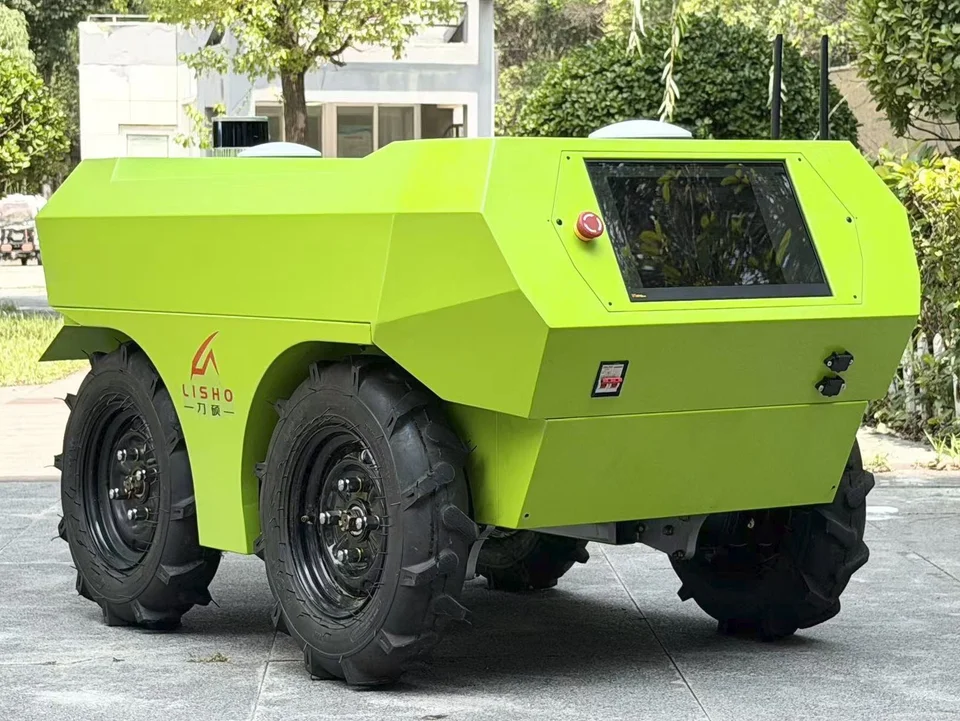
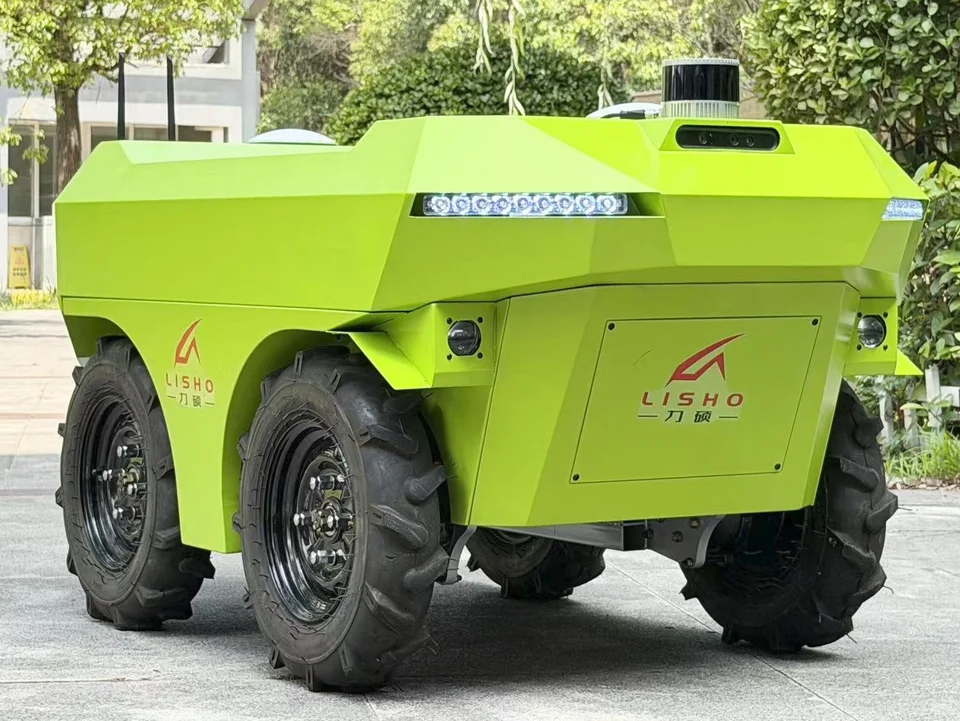
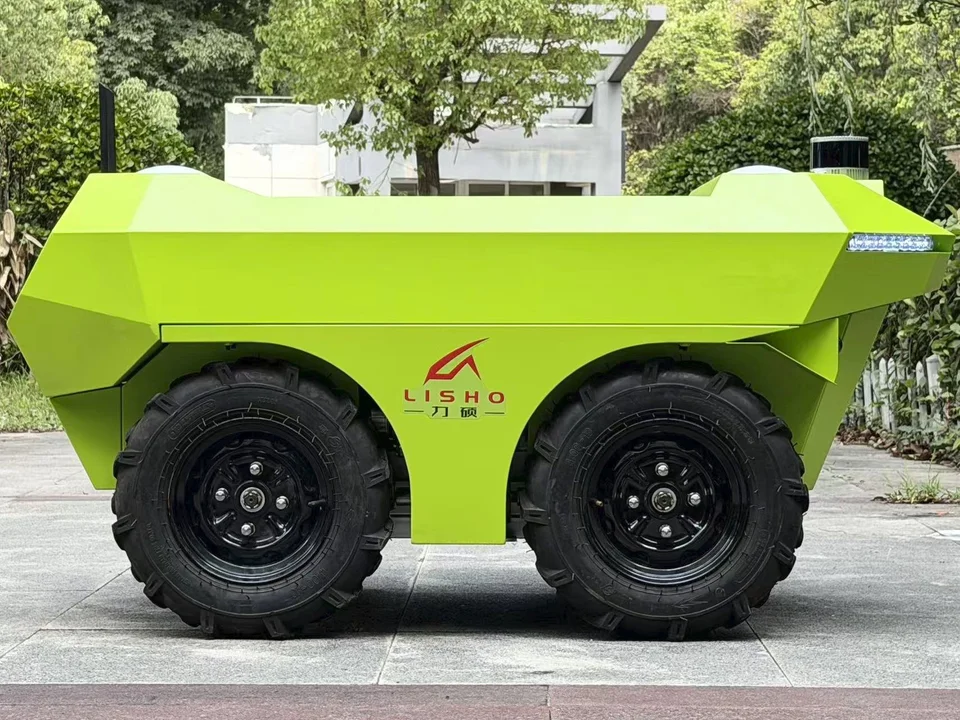
产品图片
常见问题
没有 RTK 信号还能导航吗?
可根据现场环境灵活切换定位方案,无 RTK 信号的遮挡或封闭场景下,可采用激光 SLAM 导航模式,稳定实现自主定位与路径规划。
没有传统遥控器可以操作吗?
可以。支持 Windows 桌面端、Linux 客户端、手机 App 多端控制,无需传统遥控器即可完成远程操控、任务规划与运行监控。
一个人能控制多台车吗?
支持多车统一调度与集群任务管理,单名操作人员可通过管控平台同时管理多台车辆,实现编队作业、协同配送,大幅提升集群作业效率。
可以安装自己的作业设备吗?
支持定制化拓展,提供标准化机械安装位、通用电气接口及软件接口,可按需搭载运输、巡检、清洗、机械臂等专业作业设备。
可以接入客户自己的系统吗?
支持通过 CAN、RS485、LAN 通信协议及 ROS 2 SDK 进行系统集成,可对接客户自有管控平台,实现二次开发与深度定制。
车辆出现异常怎么办?
支持远程状态实时监控、故障主动预警与故障代码反馈,异常工况下可一键切换人工接管;同时具备完善的车载自检机制,便于快速定位问题。
车辆支持哪些自主作业功能?
搭载自研 LishoPilot 自主导航系统,可实现自主导航、全局路径规划、动态自主避障、固定路线循迹作业等全流程无人化功能。
主要适配哪些作业场景?
面向光伏场站运维、农业田间作业、园区安防巡检、工地物料转运等复杂户外场景打造,可适配各类常态化无人自主作业需求。